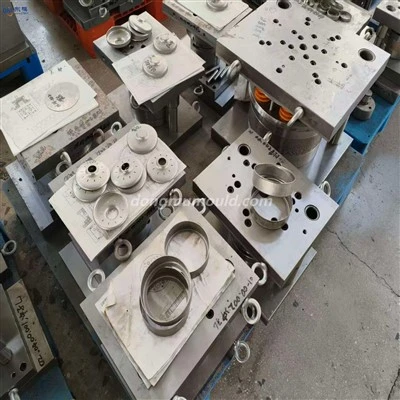
Из перспективе обраде делова за штанцање, механичка својства, толеранције квалитета површине и дебљине материјала за штанцање треба да испуњавају следеће основне захтеве:
1. Материјал који се користи за слепо прање треба да има довољну пластичност и малу тврдоћу да побољша квалитет одељка за слепо прање и тачност димензија. Међу њима мекани материјали (попут месинга) имају добре перформансе штанцања, тврди материјали (попут нерђајућег челика, челика са високим угљеником) имају лош квалитет пробијања, а крхки материјали су склони кидању током штанцања.
2. Материјал који се користи за савијање треба да има довољну пластичност, малу чврстоћу течења и високи модул еластичности. Међу њима се материјали са добром пластичношћу не савијају и пуцају, а материјали са нижом границом попуштања и већим модулом еластичности имају мањи одбој. 3. Материјал који се користи за дубоко цртање треба да има бољу пластичност, нижу границу попуштања и тврдоће и већи коефицијент усмерености дебљине плоче. Међу њима је тешко дубоко увлачити материјале велике тврдоће; лако се дубоко вуку материјали са малим односом попуштања или великим коефицијентом усмерености плоче.
4. Површина материјала треба да буде глатка и чиста, без огреботина, огреботина и других недостатака, како не би утицала на квалитет изгледа производа, и олакшала обраду штанцањем, заваривање, прскање и другу накнадну обраду.
5. Толеранција дебљине материјала треба да удовољи одређеним захтевима: ако је дебљина материјала ван толеранције, то неће само директно утицати на квалитет печаћења производа и животни век калупа, већ ће произвести отпад или оштетити калуп.
Након анализе процеса жигосања делова, софтвер се може програмирати аутоматски или ручно. Након што се програм унесе у уређај за нумеричко управљање, корачним мотором аутоматски се управља појачалом снаге за погон стола алатних машина и радног предмета за кретање у правцима Кс и И у односу на жицу електроде да би се довршила обрада равни облик. . Док нумерички уређај за управљање аутоматски контролише релативну путању кретања између обратка и жице електроде, откривена величина празнине и информације о статусу пражњења враћају се у дигитални уређај након претворбе фреквенције ради контроле брзине додавања, тако да брзина напајања и ерозија материјала обратка Брзина је уравнотежена како би се одржала нормална и стабилна обрада.